Hva er en automatisk trådopptaksmaskin?
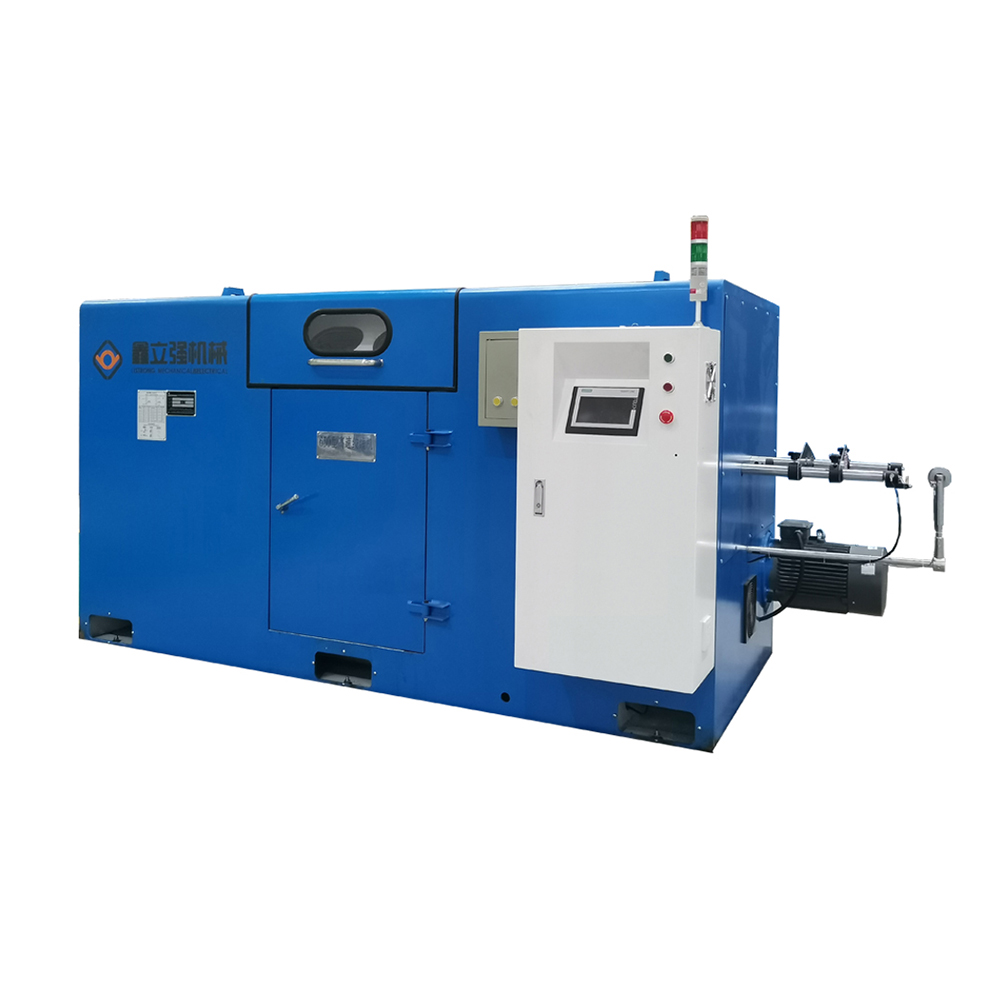
En automatisk trådopptaksmaskin samler opp og vikler tråd, kabel eller filament jevnt fra en prosesslinje (skjæring, stranding, trekking, belegg eller ekstrudering) på spoler, spoler eller spoler. Disse maskinene opprettholder konsekvent spenning, måler lengde/svinger og synkroniserer med oppstrømsutstyr for å unngå linjestopp og sløsing. Typiske bruksområder inkluderer produksjon av elektrisk ledning, kabelmontering, ledningsforming og PCB-spolevikling.
Nøkkelkomponenter og hvordan de fungerer
Nivå-vind- eller lag-vind-mekanismer
Level-wind-systemer flytter wirevognen frem og tilbake slik at wire legges jevnt over trommelbredden. Lag-vind-systemer bygger lag med guider eller traversmekanismer, ofte med programmerbar overlapping. Velg en mekanisme basert på spolegeometri og nødvendig viklingskvalitet.
Spenningskontroll og bremsesystemer
Nøyaktig strekkkontroll forhindrer trådstrekking, knekk og glidning. Vanlige løsninger er danserarm-feedback, lastcelleføling og elektronisk dreiemomentkontroll med lukket sløyfe på motoren eller bremsen. Velg spenningsområde og tilbakemeldingstype for å matche tråddiameter, materiale og linjehastighet.
Måling, telling og tilbakemelding
Integrerte lengdetellere, kodertilbakemelding eller motortrinntelling sikrer nøyaktig måling. Avanserte enheter tilbyr reseptlagring, PLS-integrasjon og inkrementell stopp/start knyttet til oppstrømsprosesser. Eksempler på nøyaktighetsspesifikasjoner: ±0,5 % typisk for kodersystemer; bedre enn ±0,1 % ved bruk av høyoppløselige kodere og kompensasjonsalgoritmer.
Hvordan velge riktig maskin (praktisk sjekkliste)
- Materiale og diameterområde — bekreft min/maks diameter og om enheten støtter flerkjerne eller isolert kabel.
- Linjehastighet og gjennomstrømning — sørg for at motor- og vogndynamikken samsvarer med den maksimale oppstrømshastigheten (m/min eller m/s).
- Spenningsnøyaktighet – kontroller spenningskontrollmetoden (danser, lastcelle eller momentkontroll) og spesifisert stabilitet.
- Spolestørrelser og kjerneadaptere – bekrefter mekanisk tilpasningsevne for flensdiameter, navboring og spolebredde.
- Kontroller og tilkobling — PLS/Modbus/Profinet-alternativer, HMI-oppskriftslagring og I/O for integrasjon.
- Sikkerhetsfunksjoner – nødstopp, bevoktede bevegelige deler og automatisk kutt-og-stopp ved deteksjon av ledningsbrudd.
- Tilgjengelighet av vedlikehold og reservedeler — motordrifter, kodere, belter og slitedeler.
Installasjon og integrasjon beste praksis
Mekanisk justering
Monter opptaket på en stiv bunnplate på linje med oppstrøms utbetalings- eller prosesseringsaksen. Bruk laser eller presisjonsrettet for å justere inngangsføringer og spenningssensorer slik at ledningsbanen er plan og fri for sidebelastninger. Feil innretting introduserer friksjon, ujevn vikling og for tidlig slitasje.
Elektro- og kontrollintegrering
Koordiner giversignaler og motorstyring med linje-PLS. Konfigurer akselerasjons-/retardasjonsramper for å unngå rykk-induserte pauser. Kalibrer koderens antall per meter og valider lengdenøyaktigheten med testkjøringer. Aktiver alarmer for kodertap, spenning utenfor rekkevidde og overløpsforhold.
Oppstartsprosedyre (trinn-for-trinn)
- Inspiser føringer og spoler for grader; monter spole og fest nav/adaptere.
- Sett startspenningen lav, kjør med lav hastighet og se viklingsmønsteret.
- Øk gradvis hastigheten til produksjonshastigheten mens du overvåker danser/lastcellerespons.
- Bekreft lengde/telle nøyaktighet vs. målt prøve og juster koderskalering om nødvendig.
Vedlikeholdsplan og feilsøking
Daglige kontroller
- Inspiser styreoverflatene, rengjør rusk og kontroller spenningssensorens avlesninger ved tomgang.
- Bekreft kodersignal-LED og HMI-status uten feilkoder.
Ukentlige og månedlige oppgaver
- Smør lagre og blyskruer i henhold til produsentens intervaller; inspiser belter og skift ut hvis de viser >10 % slitasje.
- Test spenningskalibrering med referansevekter; re-tune PID-løkker hvis systemet oscillerer.
Vanlige problemer og rettinger
- Uregelmessigheter i lagdeling: Kontroller vognens kjørehastighet vs. spindelhastighetsforhold og verifiser styregeometrien; justere traversstigning.
- Wire slip: Inspiser clutch-/bremsoverflater og spenningskompensasjon; bytt til lastcelle-feedback hvis danser-arm-jakten vedvarer.
- Koderfeil: Kontroller kabelskjerming, koblingsseter og jording. Bytt ut koder hvis tellingene er inkonsekvente.
Spesifikasjonssammenligningstabell (eksempel)
| Modell | Maks hastighet (m/min) | Spenningsområde (N) | Drive Type | Kontroll |
| TW-500 | 400 | 0,5–50 | Servo brems | PLS HMI |
| LW-120 | 220 | 1–100 | Trinnbrems | Innebygd HMI |
Sikkerhet, samsvar og ROI-hensyn
Sørg for CE/UL-sertifiseringer der det er aktuelt, og implementer forriglinger og vern på bevegelige deler. Beregn ROI ved å inkludere redusert skrap, arbeidsbesparelser fra automatisering, økt oppetid i linjen og forbedret viklingskvalitet. Eksempel på avkastningsformel:
- Årlig besparelse = (reduksjon i skrap kg × materialkostnad) (sparte driftstimer × arbeidsfrekvens) (økning i salgbar gjennomstrømning × margin)
Endelige anbefalinger for kjøpere og ingeniører
For nye installasjoner, prioriter en servodrevet oppkopling med kodertilbakemelding og belastningscellestramming for best ytelse på tvers av ledningstyper. For ettermontering på langsommere linjer kan stepperbaserte systemer med mekaniske bremser være tilstrekkelig. Be alltid om fabrikkgodkjenningstester (FAT) med din faktiske ledning eller en representativ prøve, og be om detaljerte vedlikeholdsmanualer og reservedelslister før kjøp.
Hvis du vil, kan jeg generere en sjekkliste på én side som du kan skrive ut og ta med til leverandørmøter (spooladaptere, koderspesifikasjoner, integrasjons-I/O-kartlegging og eksempel på FAT-testskript) – fortell meg hvilke tre leverandører/modeller du sammenligner, så skal jeg bygge det.









Kontakt oss